Solutions
Perception, décision et exécution intégrées, connectées aux systèmes existants du site
Système de nettoyage automatisé de véhicules
Le nettoyage des véhicules repose souvent sur une main-d'œuvre concentrée sur de courtes plages horaires, avec des coûts d'eau et de personnel élevés. Le système associe mesure par vision et commande du bras robotisé pour nettoyer chaque véhicule selon son modèle.
- À l'entrée du véhicule, la vision mesure ses dimensions et son contour et identifie le modèle ;
- Les trajectoires sont générées à partir de la surface de la carrosserie ; le contrôle d'effort garantit une pression régulière sans abîmer la peinture ;
- Les zones clés (vitres, rétroviseurs, plaques) peuvent avoir leurs propres réglages ;
- Les rapports d'intervention sont transmis automatiquement pour la gestion de flotte.
Déroulement du nettoyage
Chariots élévateurs autonomes et logistique interne
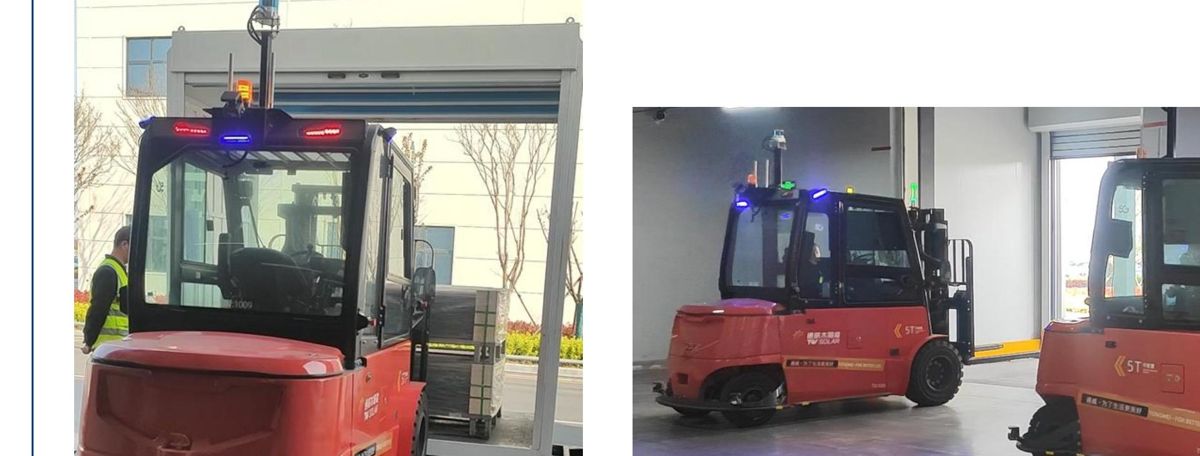
Pour les usines et entrepôts des énergies nouvelles, de la chimie, des matériaux de construction et des biens de consommation. Nos chariots autonomes utilisent un SLAM lidar fusionné à la vision pour planifier leurs trajets et remplacer la conduite manuelle : manutention de palettes, approvisionnement des lignes, entrées/sorties d'entrepôt et transfert vers le quai, en lien avec le WMS, la répartition robotisée (RCS) et le chargement automatique.
- Navigation par fusion lidar-vision, sans bande magnétique ni marquage au sol : peu de travaux sur site ;
- Protection multi-capteurs : ralentissement et arrêt automatiques dans les zones partagées avec les piétons ;
- Liaison avec portes automatiques, monte-charges et convoyeurs pour un transport continu entre zones ;
- Gestion de flotte et recharge automatique pour un fonctionnement en continu ;
- Notre entreprise partenaire a levé sa série B ; déploiement à grande échelle dans les énergies nouvelles.
Chargement automatique de camions par lidar 3D
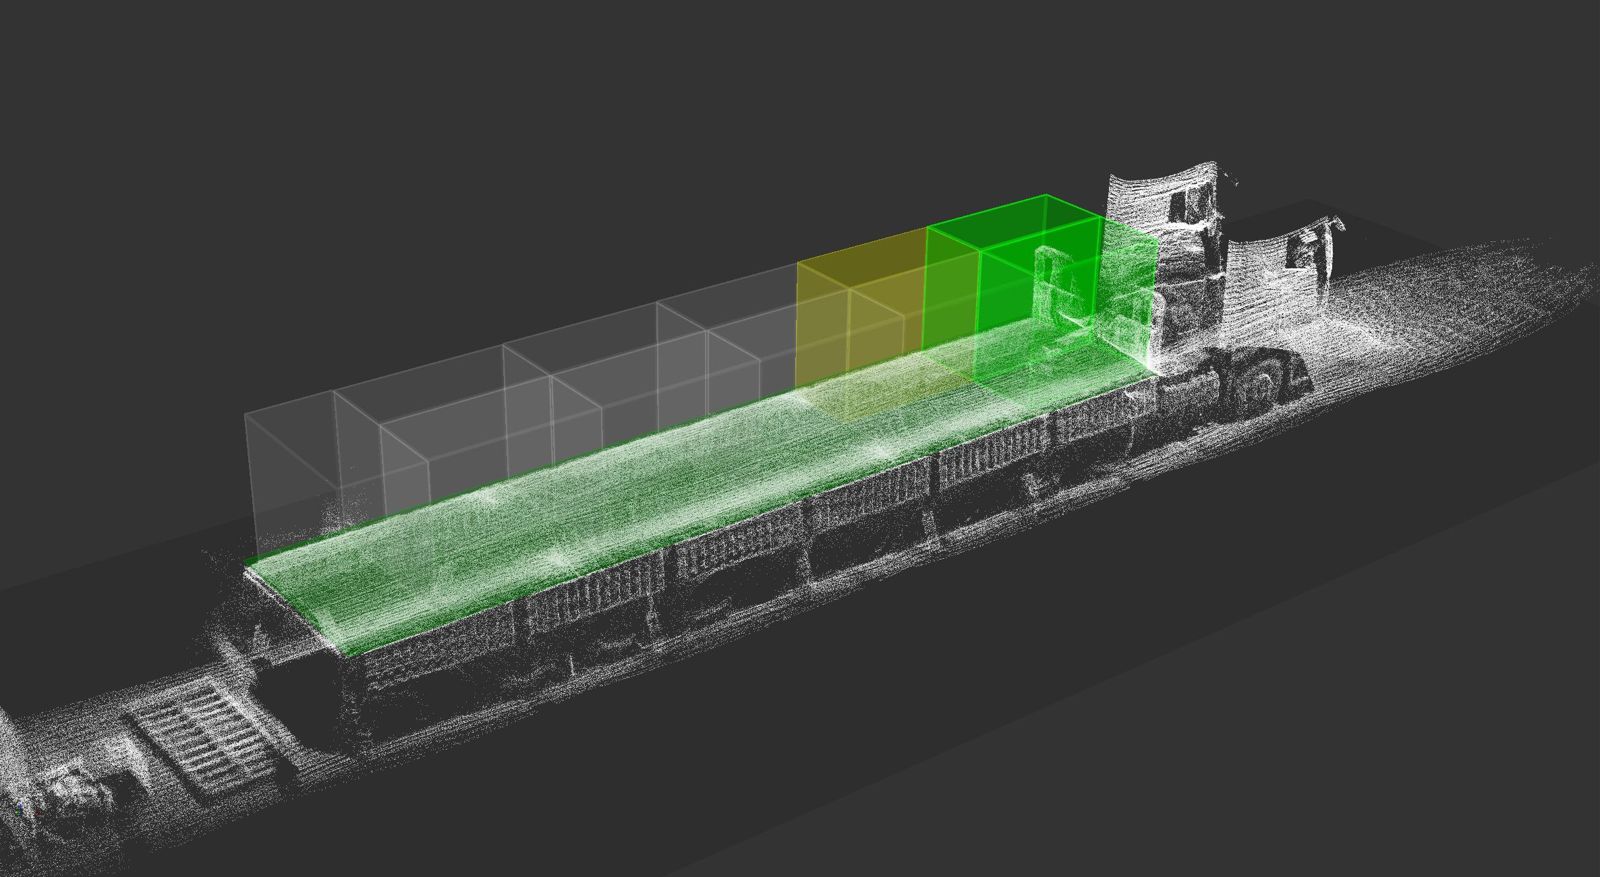
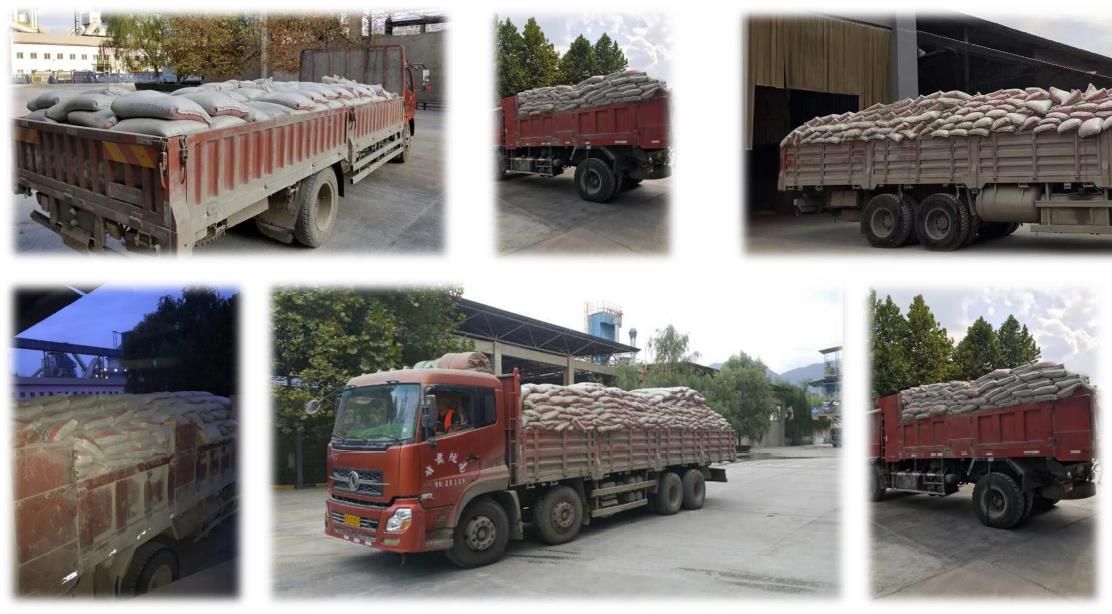
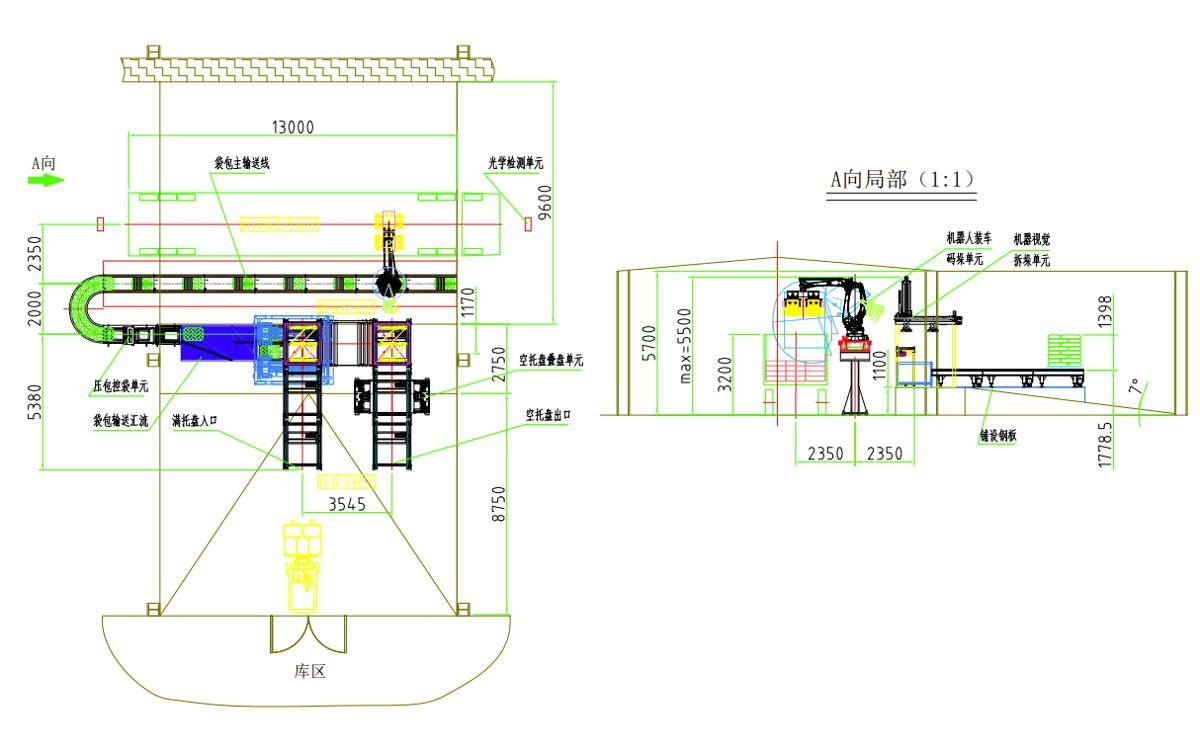
Le chargement automatique relie le stockage des produits finis à l'expédition, pour les produits en sacs du ciment, de la chimie, des céréales et des biens de consommation. Le système comprend une unité d'inspection optique du véhicule, une unité de guidage au stationnement, une unité de palettisation à bras mobile et un logiciel de gestion, connecté aux systèmes ERP, MES et de contrôle d'accès.
- Un lidar 3D scanne la benne et modélise sa longueur, sa largeur et sa hauteur ;
- Un algorithme adaptatif alterne sacs en travers et en long pour exploiter toute la benne ;
- Le robot compense les écarts de stationnement ; le chauffeur suit simplement les consignes vocales ;
- Les données de chargement sont transmises en temps réel, avec vidéo et statistiques sur grand écran.
| Véhicules compatibles | Camions à plateau ouvert, largeur 1,6 à 2,6 m |
|---|---|
| Taux d'utilisation de la benne | Environ 97 % en moyenne |
| Précision de palettisation | Horizontale ±5 mm, verticale ±5 mm |
| Écart de stationnement admis | Axe ±150 mm, angle ±1,5° |
| Plans de chargement | En travers / mixte ; compression des sacs réglable et automatique |